| 产品特性:干湿两用 | 是否进口:否 | 产地:山东 |
| 品牌:鲁昱 | 型号:LY-3 | 规格:可选配 |
| 滚刷长度:1200mm-1400mm | 工作时长:10-14h | 供电方式:锂电 |
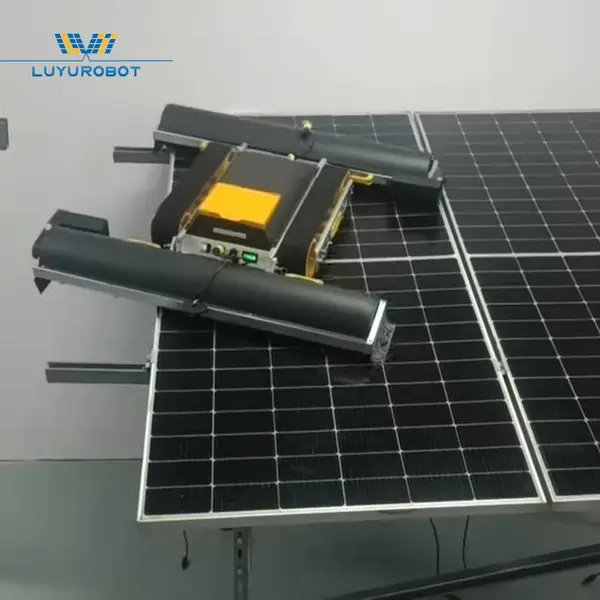
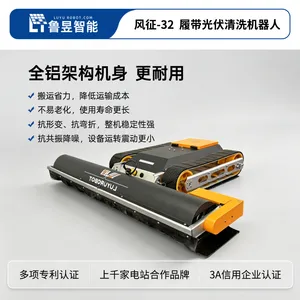
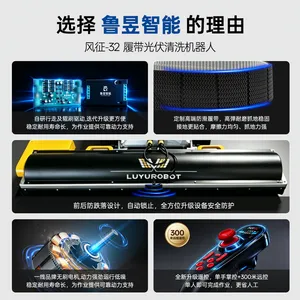
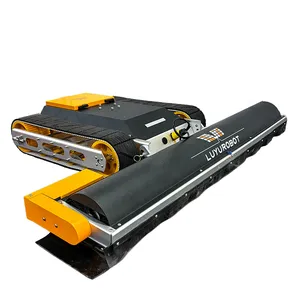
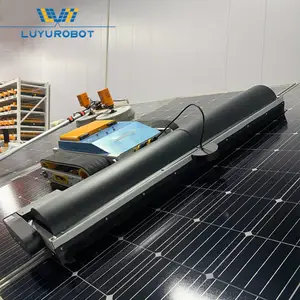
遥控履带式光伏板清洗机器人,可以理解成一台"履带底盘+贴板清洁模块+无线遥控大脑"的组合装备。它和全自动机型的区别在于:行走靠履带***在倾斜玻璃面上不滑不翻,作业指令由人通过遥控器实时下发,机器本身则专注把"走得稳、洗得净、掉不下来"这几件事做到位。下面把它的原理拆成五个系统讲清楚。
🛞 一、履带行走系统:靠什么"抓得住"倾斜板面
这是它区别于轮式机型的根本。
面接触抓地:加宽橡胶履带与光伏玻璃是面接触,接触面积远大于轮式,整机重量被分散到***更宽的接触面上,接地压强低到不会压裂组件,同时摩擦力足够大,湿滑玻璃面上也不易打滑。
低重心+防滑纹路:电池、电机等重部件尽量下沉布置,降低重心;履带表面做仿生人字或深齿排水纹路,挤压出接触面之间的水膜,雨天、冲洗后依然能抓牢板面。
差速转向:左右两条履带由两台电机独立驱动,靠两侧转速差实现转向甚至原地调头,比轮式转弯半径更小,窄阵列里也能灵活调整姿态。
双侧独立悬挂/浮动结构:让履带能更好地贴合板面的微小起伏和组件高低差,避免悬空打滑。

📡 二、遥控指令链:人怎么"指挥"它
遥控是这类机型作业的指挥中枢,一个完整闭环是这样的:
发射端:操作人员用无线遥控器(多为2.4GHz工业频段,抗干扰能力较强)发出前进、后退、转向、启停滚刷、开关喷水等指令。
接收端:机身内置接收模块把信号解算成电信号,交给主控板。
主控板(多为STM32一类单片机):把指令翻译成对应电机的转速、转向和启停动作,再分发给行走电机和滚刷电机。
反馈与保护:部分机型会把电量、速度、姿态数据回传遥控器屏幕;一旦信号中断或超距,主控触发停机或原地锁止,避免失联乱跑。
遥控距离通常能做到上百米,操作员站在安全通道或地面即可控制,不必上板踩踏。
🧹 三、清洁执行系统:刷、冲、刮怎么配合
机器"走到位"之后,清洁模块开始工作,主流是几套动作组合:
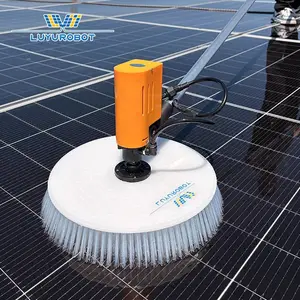
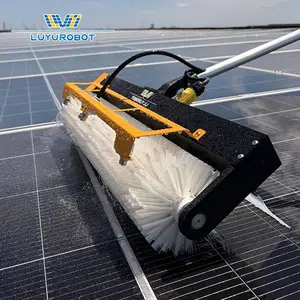
滚刷旋转:圆柱形柔性滚刷(多为尼龙或复合软质刷丝,硬度低于光伏玻璃)高速旋转,靠机械摩擦把浮尘、鸟粪、花粉从板面剥离,干刷、湿洗都能用。
喷淋软化:广角喷嘴雾化喷水,先把板结泥垢、盐渍润湿软化,再交给滚刷清除,形成"先润湿—再刷洗—后冲净"的流程;水压、流量可调,避免冲坏密封胶和边框。
刮水收尾:部分机型带软胶刮条,像雨刮器一样把残余水膜和污渍刮净,减少水渍和二次积灰。
关键在于下压力控制:清洁模块通过浮动或弹性结构贴合板面,既***刷毛接触到位,又不会把压力直接硬压在组件上。
⚙️ 四、动力与供电系统:能量从哪来
无刷电机驱动:行走电机和滚刷电机普遍采用无刷电机,电子换向、效***、噪音低、寿命长,配合减速机输出平稳扭矩。
锂电池供电:内置锂电池提供整机电力,续航一般能覆盖一次完整作业;部分机型支持模块化快换电池,实现连续作业。
自供电可选:少数机型在机身顶部集成光伏补电板,边作业边补电,适配无市电的戈壁、山地电站。
🛡️ 五、安全防护系统:怎么***"掉不下来"
这是遥控履带机型设计里的硬底线,尤其针对光滑、倾斜、易坠落的板面。
防跌落检测:靠激光测距、超声波、倾角传感器等多传感器融合判断机身是否接近组件边缘或落差,一旦接近就自动减速、停车或后退。
断电自锁:突发断电或失控时履带制动锁死,坡面上不自由滑行坠落。
姿态保护与急停:机身倾角超限即停机;遥控器和机身上都设急停按钮,滚刷卡阻能自动停转。
高防护密封:整机做防水防尘密封(通常IP65以上),能在日晒、风沙、降雨中稳定运行。
✅ 一句话总结
遥控履带光伏板清洗机器人的工作原理,就是"履带底盘***稳稳贴板行走 + 无线遥控完成人机指令交互 + 滚刷喷淋执行贴板清洁 + 锂电池无刷电机提供动力 + 多传感器冗余防护兜底安全"。人负责判断和指挥,机器负责稳定行走和均匀清洗,两者配合,才能在复杂地形上比人工更安全、更一致地恢复组件透光率。